——以四级载荷产品矩阵与三层智能架构,探索工厂与仓库存储、搬运、分拣、拣选全流程自主作业。
11月3日至6日,CeMAT ASIA 2026在上海新国际博览中心举行。凯乐士科技(GALAXIS)以“全栈式智能场内物流机器人矩阵”为主题,在W1馆E2展台展出料箱、托盘、重载等多场景解决方案,并首次系统披露其GALAXIS具身智能产品矩阵规划,包括四级载荷产品布局与“超级大脑—本体大脑—本体小脑”三层智能技术架构。展会期间,来自韩国、日本、德国、波兰、美国、巴西、澳大利亚等全球多个国家和地区的合作伙伴到访展台,现代物流、现代制造、机器人在线、长腿说智造、新战略移动机器人、物流品牌网等行业垂直媒体到展采访拍摄。
一、从“局部无人”到“全流程自主”:
以拣选环节为破局点
仓储物流的存取、搬运、分拣环节经过十余年发展已实现较高程度的无人化,而拣选因涉及非标准SKU识别、抓取与柔性操作,长期是无人化流程中难度最高的环节。本届展会上,凯乐士科技以料箱与托盘双方案真机连线实演,展示了其对这一环节的工程回答。
料箱方案以“货到机器人”作业线组织:飞箱SCR面向高密度存储,可在850mm窄巷道内取箱,单台效率达200箱/时,货架最高12米,巷道内支持多台同时部署;FM搬运机器人不依赖磁条与轨道,直接在货架下方穿行,降低仓库改造门槛;具身智能拣选工作站承担“手眼协同”拣选,完成放入、识别、抓取、摆正等动作,双臂重复定位精度为±0.1毫米。该工作站由凯乐士科技与生态伙伴RoboScience机器科学联合呈现,后者提供本体与算法技术,凯乐士发挥现场部署工程(FDE)能力。
托盘方案则针对整箱拣选中“整托出库—拆垛—余货回库”流程冗长的问题:VFR可在1.75米极窄巷道内完成高位密集存取,相同库房面积下空间利用率较传统地堆模式提升80%;VPR-CyberPicker由机器人自主移动至目标托盘前完成自动拆垛与整箱拣选,将“货到人”反转为“机器人到货”,使回库无效搬运归零。凯乐士科技特别说明,机器人整箱拣选解决方案为其在物流具身智能领域的探索,本次为首次技术演示,暂不涉及商业化落地安排。
展台同时首次静态展出H1210重载托盘穿梭车,额定载重3,000kg,满载运行速度1.5米/秒,定位精度±2毫米,支持-25℃至45℃宽温域运行,配备48V磷酸铁锂电池,覆盖重载与深冷两类高门槛场景。
二、具身智能不等于人形机器人:
四级载荷产品矩阵规划披露
展会期间,凯乐士科技进一步明确其具身智能业务布局:具身智能不等于人形机器人,也不意味着以单一机器人替代全部自动化装备,而是面向工厂与仓库复杂非结构化作业环境,走垂直场内物流路线。具身智能并非替代既有MSR穿梭车、AMR、CSR分拣设备,而是为存储、搬运、分拣、拣选全链路注入自主感知与推理决策能力,拓展传统自动化的能力边界。
这一判断的背后,是场内物流“最后一公里”仍存在的现实难题:包装形态多样、作业环境动态变化、业务柔性要求高,传统自动化设备难以完全覆盖。凯乐士科技认为,具身智能机器人不应只是单一执行工具,而应成为形态可变、感知敏锐、功能复合、群体协同的智能体。工厂和仓库里货物重量、尺寸、外形差异巨大,执行终端必须具备不同机械形态——这正是多形态产品矩阵存在的理由,也是物理AI在物理世界需要多形态载体的直接体现。
围绕“最大载荷能力+典型作业任务”,凯乐士规划四级载荷产品矩阵:1.5吨级超重载VFR系列,面向托盘高密度存取与超重载搬运,当前矩阵以1,500kg级为最大载荷定位;1吨级重载VPR-CP系列,整机规划最大承载1吨级,料箱抓取/取放针对单箱0—30kg工况;20公斤级轻载轮式人形机器人,探索跨工位搬运、上下料、线边配送等移动操作任务;10公斤级小件操作拣选机械手,面向散件识别、抓取、料箱拣选及订单拆零等柔性作业。
凯乐士科技说明,最大载荷为执行层级的规划口径,不等于单次抓取重量,也不意味着所有SKU与作业工况均已获得验证;整机累积承载能力与单箱抓取能力分别表达。上述参数依据最新产品规划与管理层沟通口径整理,正式发布前需由研发与产品团队以测试报告、技术规格及可交付配置确认。
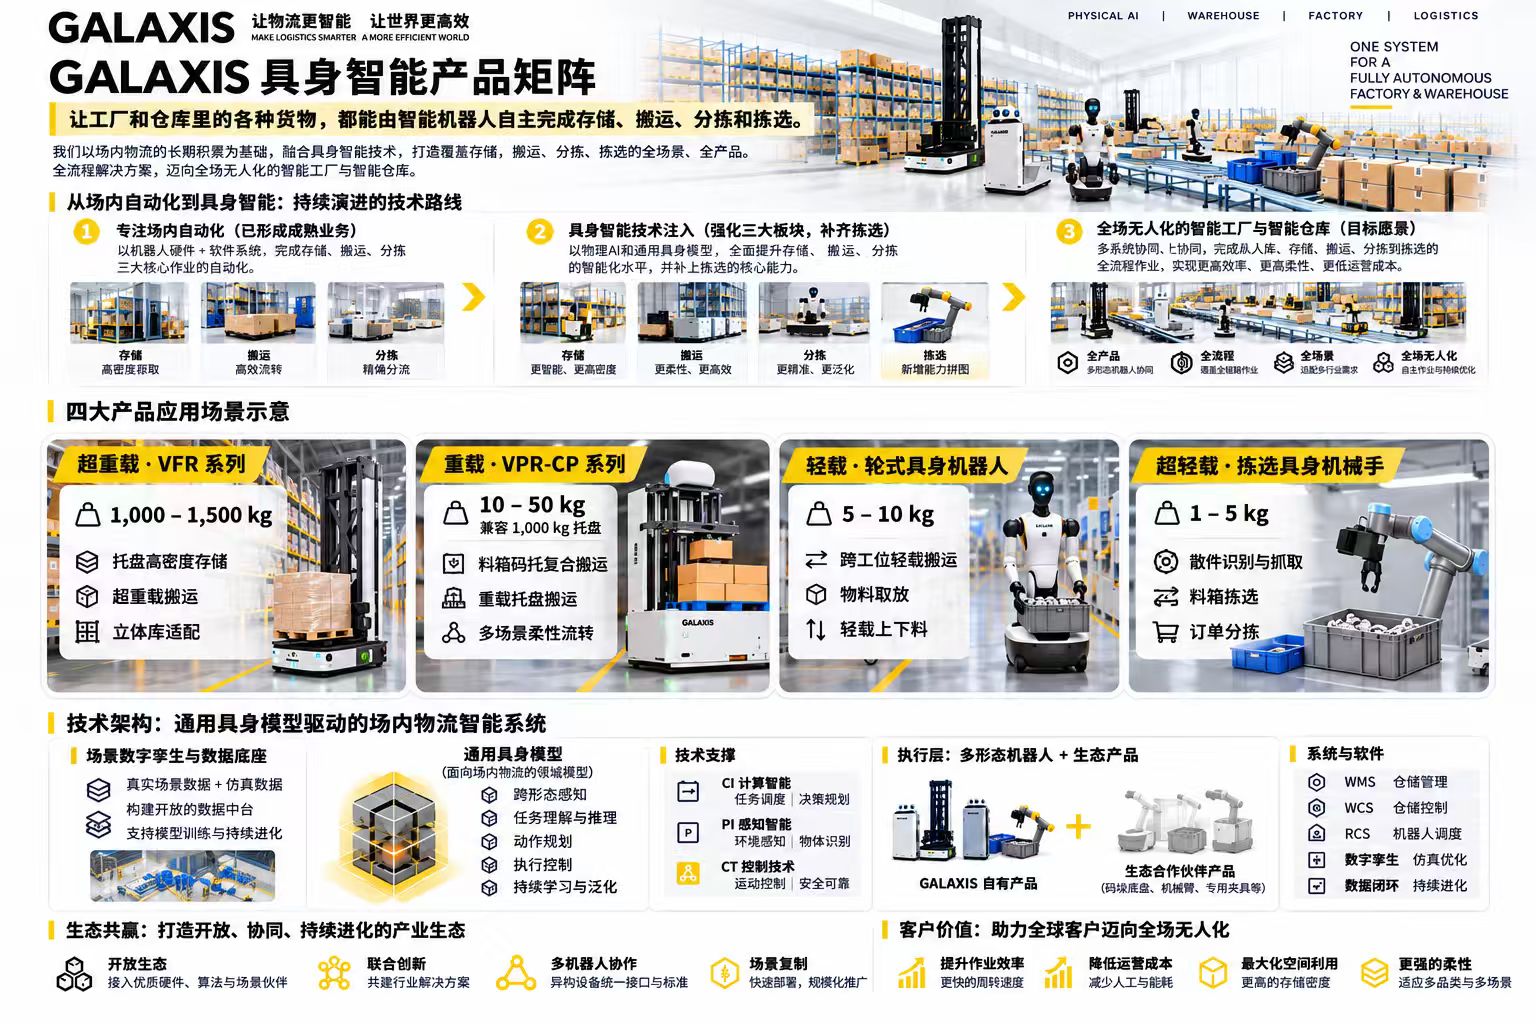
凯乐士具身智能产品矩阵
三、三层智能架构:
从“调度系统”走向全局协同与本体自治分层
随着设备数量与自主程度提升,场内物流的核心问题从单台机器人能否完成动作,转向更多机器人、作业站与外围设备如何围绕同一生产与物流目标形成协同。凯乐士科技提出三层智能体系作为长期技术演进方向:系统超级大脑负责多智能体全局协同,以WMS/WCS/RCS等既有业务系统为基础,探索任务理解、任务拆解、跨设备资源分配、路径与交通协同、异常处理与人机协同;机器人本体大脑负责感知与自主决策,研究空间与对象理解、局部任务规划、视觉—语言—动作策略、技能调用与异常恢复;机器人本体小脑负责运动与安全控制,依托感知智能PI、计算智能CI与控制技术CT,提升定位导航、轨迹规划、抓取执行与安全响应。
凯乐士科技表示,上述内容为建议的分层架构及研发方向,并非宣称全套多智能体自治系统已在所有项目实现;在既有控制系统之上增强局部自治,不意味着取消系统级交通管理、设备联锁、权限管理与安全机制。真实工业生产中,稳定节拍、异常可恢复性、人机安全及全生命周期成本与算法演示同样重要。
四、开放生态与演进路径:
以真实场景检验具身智能价值
全场景自动化无法依赖单一机型或封闭硬件目录。凯乐士科技表示,将继续深化自有核心产品与PI/CI/CT、系统软件能力,同时面向移动机器人、工业机械臂、末端执行器、工业视觉、传感器、计算平台及集成伙伴探索接口协同、联合测试与场景验证,推动商业模式从单设备销售、定制项目交付,延伸至“机器人产品与生态设备组合+系统与智能软件+场景工程实施+全生命周期服务”的多层次能力输出。
在技术演进上,凯乐士科技将以场内物流为垂直领域,探索构建面向货物、货位、设备、工艺与作业约束的场景数字孪生环境,把真实数据、仿真数据、任务知识与模型验证相结合,逐步建立从场景采集、数据治理与仿真训练,到模型评测、策略蒸馏、端侧部署及真实运行反馈的研发闭环。公司表示,判断具身智能价值的标准将是实际生产中的作业成功率、负载与抓取能力、单位任务成本、跨设备协同效率、异常恢复能力、现场部署周期及系统稳定运行表现。
从8月具身物流战略发布,到CeMAT展会期间多国合作伙伴到访交流,凯乐士科技对场内物流下一代演进路线的回答正逐步清晰。公司表示,判断具身智能价值的标准将是实际生产中的作业成功率、负载与抓取能力、单位任务成本、跨设备协同效率、异常恢复能力、现场部署周期及系统稳定运行表现。下一步,GALAXIS将持续深化“物流大脑”的通用性与适应性,以真实场景数据为燃料、以AI算法为引擎,推动具身智能矩阵在更多场景中完成验证与落地,让物理AI的生产力跃迁在场内物流现场真正发生。